

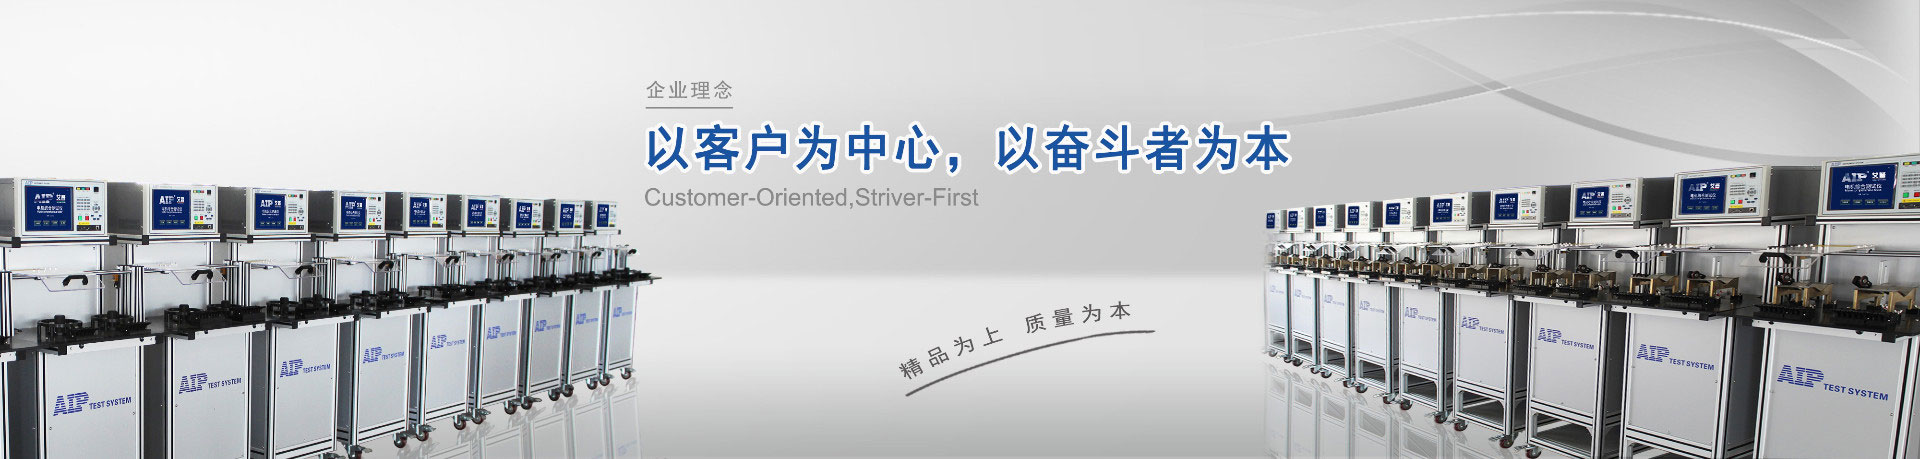
适用于机器人旋转关节模组、直线关节模组、反向行星滚柱丝杠、谐波减速器、灵巧手减速器等各类机器人关节模组产线、实验室检测。
机器人关节模组测试平台
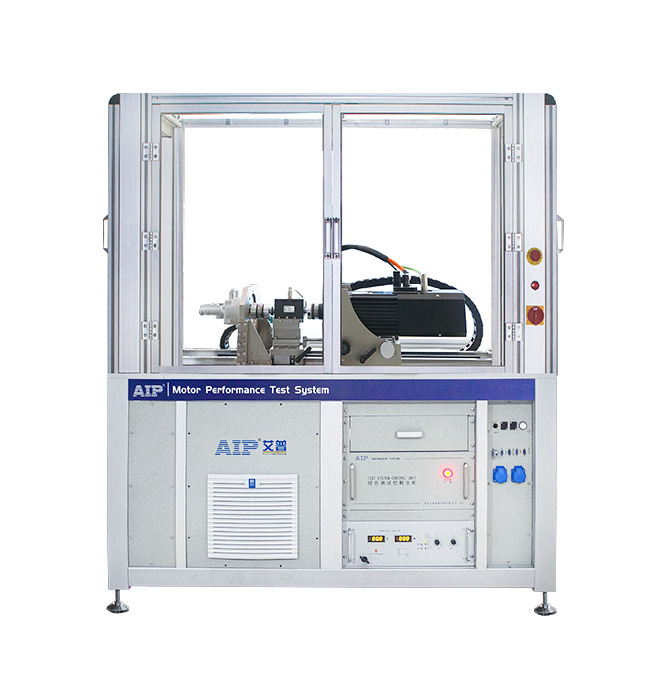
机器人关节模组测试平台是一套高精度、自动化的专用设备,用于全面检测机器人关节模组(电机(无框力矩、空心杯、永磁同步电机、伺服电机等) + 减速器 + 编码器 + 制动器)的性能、精度、效率、动态响应与可靠性,是机器人关节研发、生产与质检的核心工具。
一、机器人关节模组测试项目
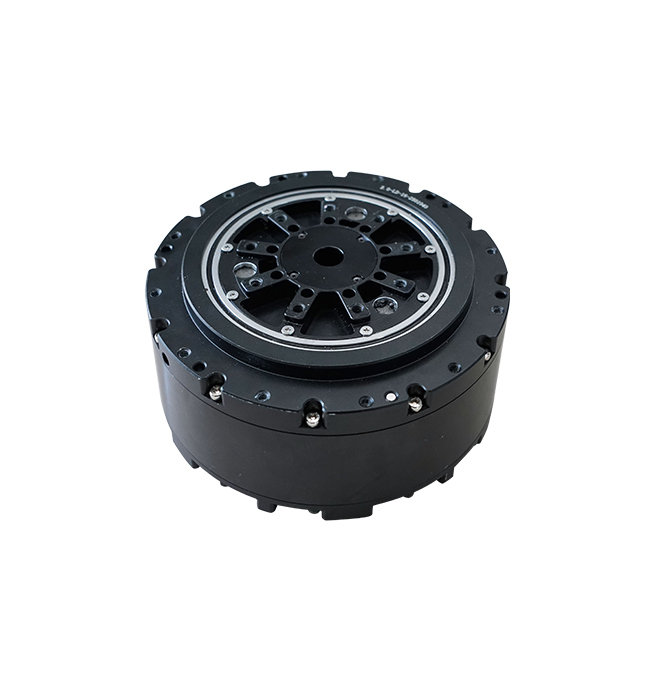
1、机器人旋转关节模组测试项目:
1.1 机械性能测试:反向驱动转矩、启停允许转矩、转动惯量、机械刚度、背隙、伺服静刚度、额定静制动转矩、额定动制动转矩、安全转矩关断;
1.2 电气性能测试:额定转速/转矩/效率/电流、额定输入/输出功率、额定转矩/功率密度、峰值电流/转矩、峰值转矩下的最高转速、峰值输出功率、峰值转矩/功率密度、空载最高转速、额定堵转转矩、峰值堵转转矩;
1.3 控制性能能测试:速度/转矩控制精度、速度/转矩控制响应、速度/转矩频带宽度、绝对定位精度、重复定位精度、位置控制相应、位置频带宽度;
1.4 可靠性测试:振动/噪声测试、温升测试。

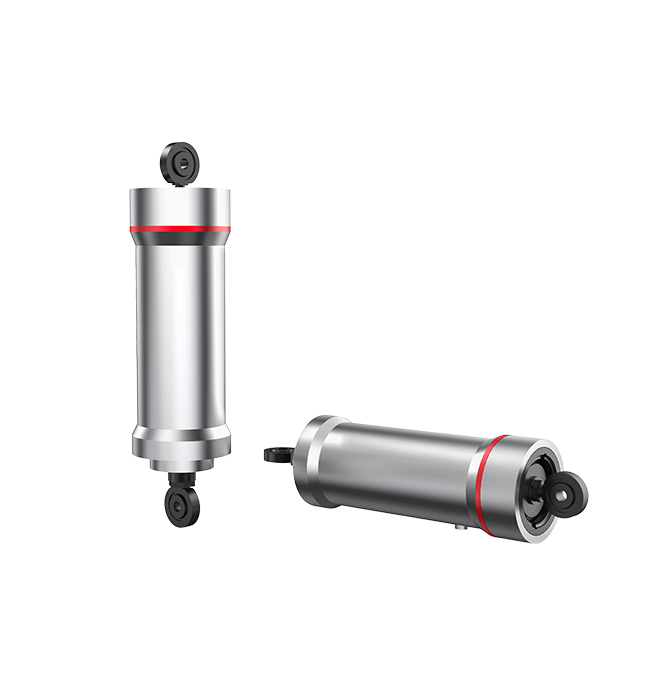
2、机器人直线关节模组测试项目:
2.1 机械性能测试:行程、反驱力、启动力、抗负载突变、机械刚度、伺服静刚度、轴向间隙、径向间隙;
2.2 电气性能测试:额定输入/输出功率、额定速度/推拉力/效率、额定推拉力/功率密度、峰值输入/输出功率、峰值推拉力下的最大速度、峰值推拉力/效率、峰值推拉力/功率密度、空载最高速度、额定/峰值堵转推拉力、推拉力电流曲线;
2.3 控制性能测试:绝对/重复定位精度、速度控制精度/响应、速度控制频带宽度、位置控制响应/宽度、推拉力控制精度/响应、推拉力控制频带宽度;
2.4 可靠性测试:振动/噪声测试、温升测试。

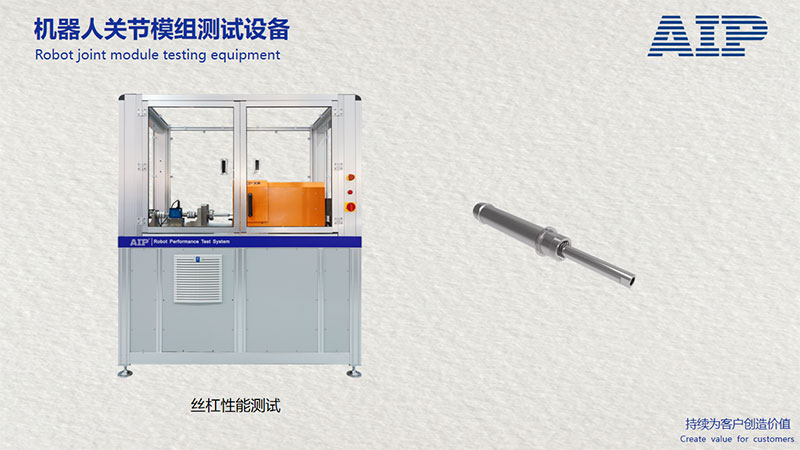
3、机器人丝杠测试项目:
3.1 机械性能测试:导程、传动背隙-轴向、推杆刚度-轴向、传动效率、行程定位精度、重复定位精度、空载启动扭矩/扭矩波动、反驱力;
3.2 可靠性测试:振动测试、温升测试。
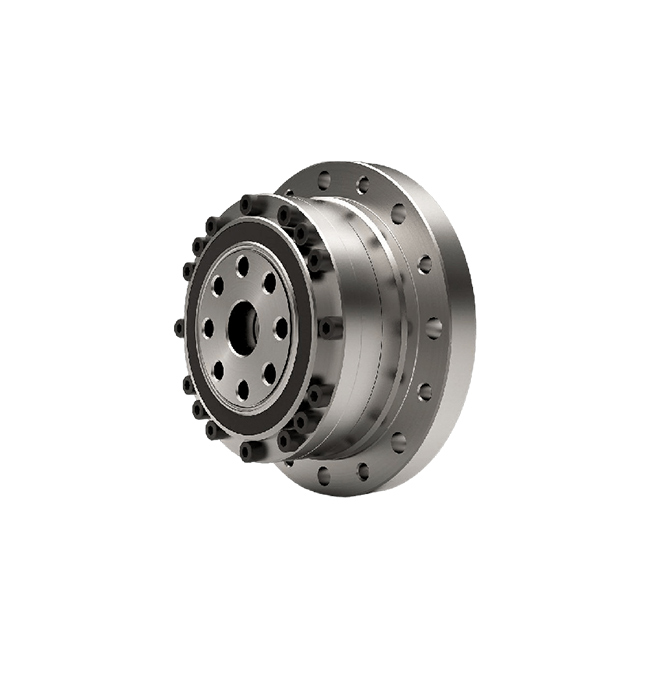
4、机器人谐波减速机测试项目:
4.1 机械性能测试:空载启动转矩、反向启动转矩、空载摩擦转矩、滞回曲线、滞回损失、扭转刚度、背隙、回差、传动误差、传动效率、空载试验、负载、超载、定位精度;
4.2 可靠性测试:振动测试、温升测试。

5、机器人灵巧手减速器测试项目:
| 测试项目 | 测试范围 |
| 堵转扭矩 | 输入端最小扭矩:0.02Nm |
| 输入端最大扭矩:0.5Nm | |
| 输出端最小扭矩:0.5Nm | |
| 输出端最大扭矩:3Nm | |
| 背隙 | 输出端最小扭矩:0.01Nm |
| 输出端最大扭矩:0.04Nm | |
| 角度传感器精度:1角分 |
二、机器人关节模组测试系统核心组成
1、机械台架:高刚性铸铁 / 铝合金底座、可调节工装、双轴对拖结构(被测关节 + 负载测功机);
2、测控单元:高精度扭矩 / 转速传感器、角秒级编码器、功率分析仪、电力测功机;
3、软件与电控:工控机 + 专用测试软件(AIP定制),实现自动控制、数据采集、曲线分析、报告生成;
4、辅助系统:温控冷却、安全联锁、电磁屏蔽、振动 / 噪声监测。
三、机器人关节模组测试相关国家标准
1、GB/T 45865-2025《精密电驱动谐波齿轮模组通用技术规范》
2、GBTT 45509-2025《工业机器人 动态稳定性试验方法》
3、GB/T 30819-2024《机器人用谐波齿轮减速器》
4、GBT 43200-2023《机器人一体化关节性能及试验方法》
5、GB/T 37414.2-2020《工业机器人电气设备及系统 第2部分:交流伺服驱动装置技术条件》
6、GB/T 37414.3-2020《工业机器人电气设备及系统 第3部分:交流伺服电动机技术条件》
7、GB/T 39633-2020《协作机器人用一体式伺服电动机系统通用规范》
8、GB/T 35089-2018《机器人用精密齿轮传动装置 试验方法》
9、GB/T 36491-2018《机器人用摆线针轮行星齿轮传动装置 通用技术条件》
四、各类机器人关节模组测试系统介绍可点击下方链接
3、机器人丝杠性能测试平台;
5、灵巧手减速器测试平台;
6、机器人关节模组测试方案;
9、机器人丝杠性能测试方案;
10、机器人谐波减速器测试方案;
11、灵巧手减速器测试方案;
AIP艾普专注机器人电机测试
当前机器人关节模组测试暂无统一标准与测试流程,AIP艾普可按您的实际工况量身定制。
如有测试需求,欢迎联系高工:13573295322 深入探讨。
 鲁公网安备37021302000917号